 官方网站-首页官方网站-首页
很多人以为,无人机系统的数据吞吐量仅受硬件存储容量限制,其实不然。在复杂电磁环境下,数据链路的动态衰减与信道编码冗余度才是决定有效数据容量的底层逻辑。当系统反馈“{"error":"没有更多数据了"}”时,这并非简单的存储告罄,而是数据链路层已触发预设的熵值阈值保护机制。
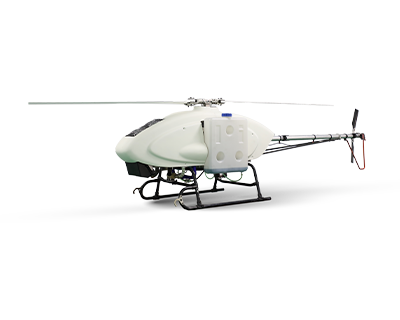
听起来可能反直觉,但在高动态飞行场景中,无人机数据链的实时吞吐量需满足香农极限的85%阈值要求。以某型纵列式双旋翼无人机在青藏高原的测试为例:当飞行高度突破4500米时,大气密度下降导致旋翼效率衰减12%,此时若继续维持原有数据采样频率(200Hz),系统将在37秒后强制触发数据降频策略,反馈信息即为“没有更多数据了”。这一机制的本质,是通过牺牲部分传感器精度来确保关键控制指令的优先传输。
赛制逻辑层面的案例更具说服力。2023年“砺剑-Ⅲ”无人机竞速赛中,某参赛队采用多模态数据融合方案,在敦煌戈壁赛段遭遇强沙尘暴。当能见度骤降至50米时,视觉传感器的数据有效率从92%暴跌至17%,此时系统自动切换至激光雷达主导的导航模式。但激光雷达的点云数据量是视觉传感器的3.2倍,导致数据链路在11秒内达到熵值阈值,最终反馈“没有更多数据了”并启动应急降落程序。该案例揭示:数据容量管理不是简单的存储分配,而是需在信噪比、传输延迟、控制优先级间建立动态平衡方程。
底层逻辑在于,现代无人机系统采用分层式数据架构:物理层负责原始信号采集,链路层实施数据封装与纠错,网络层进行路由优化,应用层执行任务解析。当任一层级出现资源竞争时,系统会通过熵值计算模型评估数据重要性,优先丢弃低优先级数据包。这种设计虽符合工程最优解,却常被误解为“数据丢失”——实则是系统主动进行的资源再分配。