 官方网站-首页官方网站-首页
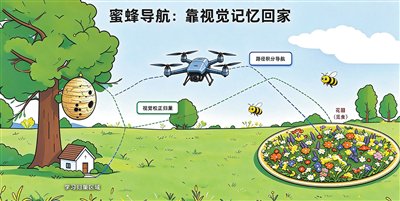
在蜂巢附近,一只小蜜蜂第一次振翅起飞。它并不急着飞向远方的花丛,而是在蜂巢周围一圈圈盘旋,仔细“打量”家门口。树木、草丛、地面环境、光线变化……这些视觉信息被蜜蜂记住。短暂的“学习飞行”之后,它便能飞向数百米甚至数公里外觅食,并在返程时准确找到回家的路。
蜜蜂的这种导航本领,正给机器人研究带来新启发。近期,荷兰代尔夫特理工大学等机构研究人员在《自然》发表论文,提出一种模仿蜜蜂的机器人导航策略。研究显示,借助极小的神经网络和简单传感器,小型无人机无需构建庞大的三维地图,也能在完成较长距离飞行后找到回家的方向。论文作者之一、代尔夫特理工大学航空航天工程学院教授吉多·德克龙对本报记者表示,新的导航策略减少了安装昂贵导航设施的成本,提升了应用的经济可行性。
对小型机器人来说,“认路”并非易事。大型机器人可以搭载复杂的导航设备,小型无人机却受重量、能耗和算力限制,难以承载这类系统。“蜜蜂导航”正是为破解这一难题而提出的新方案。据研究人员介绍,蜜蜂主要依赖两种能力进行导航:一种是“路径积分”,即在飞行过程中不断估算自己飞了多远、朝哪个方向飞,从而推算出起点相对于自己的位置;另一种是“视觉记忆”,即记住起点附近的景物,在接近时利用这些视觉线索校正方向。“蜜蜂导航”的核心思路,正是让机器人模仿这一过程。
具体来说,无人机首先在“家”附近进行一次短距离学习飞行。飞行中,它利用光流传感器、高度传感器和陀螺仪估算自己的运动轨迹,同时用全景相机拍摄周围环境。随后,一个小型神经网络把这些全景图像与“回家向量”对应起来。所谓“回家向量”,可以理解为机器人在当前位置看到某幅画面时,应该朝哪个方向、飞多远才能回到起点。这相当于给无人机建立了一套轻量级的“视觉回家记忆”。研究人员把这个经过学习覆盖的区域称为“学习归巢区域”。只要无人机在长距离飞行后,依靠路径积分大体回到这一区域,它就可以接着利用视觉记忆进一步精准定位,最终找到起点。
这种方法的一个突出特点是“省”。仿真实验表明,机器人只需学习总飞行区域中很小一部分范围,就有望完成返航。真实飞行实验进一步验证了这一思路:在30米至110米范围的多种环境中,机器人返航成功率达到100%;在200米至600米范围且存在风力干扰的室外环境中,返航成功率有所下降,但仍显示出较强适应能力。
北京航空航天大学长江学者特聘教授段海滨对本报记者表示,这一研究通过师法自然,让无人机模拟蜜蜂先在起点周边完成短程学习飞行,建立轻量视觉归巢记忆,实现自主返航。它无需高精三维地图与大型算力设备,提供了一种低成本、低算力、低存储需求的导航新路径。在温室巡检、农作物检测、仓库盘点、工业设施巡查、海上风电设备维护等多任务复杂作业场景中,有望让更多小型机器人摆脱对大型计算设备、高精地图和外部导航设施的依赖。
当然,蜜蜂的“回家”本领还没有被机器人完全学会。目前,“蜜蜂导航”主要服务于单一起点的往返导航,还不能像复杂地图系统那样规划任意两点之间的最优路线。室外环境中的光照变化、动态物体、地标缺失等,也可能影响视觉归巢效果。研究人员表示,未来可以进一步引入磁力计或太阳方位感知等更稳定的方向感知方式,提高导航准确度。